
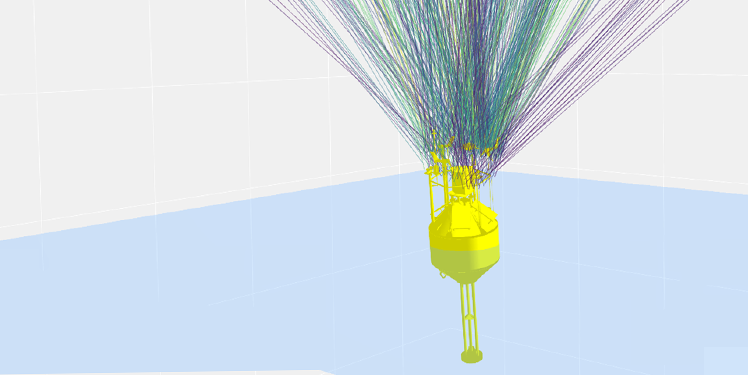
Die Fraunhofer IWES Wind-Lidar-Bojen, sogenannte Floating Lidar Systems (FLS), sammeln Messdaten an Standorten von zukünftigen Windparks auf See. Sie bieten eine kostengünstige Alternative zu Offshore-Messmasten, deren Installation und Betrieb mit hohen Kosten verbunden sind. Ihre an Bord befindlichen Sensoren messen Windverhältnisse sowie weitere meteorologische und ozeanografische Parameter. Eine zentrale Rolle spielt das Wind-Lidar: Es sendet Laserstrahlen in die Atmosphäre und bestimmt über den Dopplereffekt die Windgeschwindigkeit entlang des jeweiligen Strahls, die sogenannte Line-of-Sight (LOS)-Geschwindigkeit. Als gepulstes System misst es die Windverhältnisse in unterschiedlichen Höhen und liefert damit wichtige Informationen für die Bewertung von Offshore-Windenergiestandorten.
Windgeschwindigkeit und -richtung lassen sich mit solchen Systemen bereits sehr zuverlässig bestimmen. Die Turbulenzintensität (TI) beschreibt vereinfacht, wie stark die Windgeschwindigkeit um ihren Mittelwert schwankt. Verlässliche TI-Daten sind für die Planung von Windparks und die Auswahl von Windkraftanlagen von entscheidender Bedeutung. Sie fließen unter anderem in die Berechnung mechanischer Lasten, die Modellierung von Nachlaufeffekten sowie die Auslegung und Zertifizierung von Windenergieanlagen ein. Dies gilt insbesondere für Projekte mit großen Rotoren, hohen Nabenhöhen und schwimmenden Offshore-Windenergieanlagen. Genaue TI-Messungen helfen Projektentwicklern daher, technische Risiken einzuschätzen und fundierte Entscheidungen hinsichtlich der Anlagenkonfiguration und der Auslegung des Windparks zu treffen.
Die Bestimmung der TI mithilfe eines Lidar-Systems ist jedoch anspruchsvoller, da jeder einzelne Laserstrahl nur die Komponente der Windgeschwindigkeit in seiner eigenen Richtung erfasst. Zudem misst das Lidar in einem räumlich ausgedehnten Messvolumen und erfasst die verschiedenen Strahlrichtungen nacheinander, aber nicht gleichzeitig. Bei einem FLS stellt die Bewegung der Plattform eine zusätzliche Herausforderung dar: Sie beeinflusst die Windmessungen und verändert kontinuierlich die Ausrichtung der Laserstrahlen.
Mit der N-Beam-Methode die Bewegung nutzen
Am Fraunhofer IWES beschäftigen wir uns deshalb seit mehreren Jahren damit, den Einfluss dieser Bewegung möglichst genau aus den Windmessungen herauszurechnen. Eine dafür entwickelte deterministische Bewegungskorrektur bildet nun die Grundlage für einen weiteren Ansatz: die N-Beam-Methode.
Das Besondere daran ist, dass wir den Einfluss der Plattformbewegung auf die gemessene Geschwindigkeit korrigieren und gleichzeitig die dadurch entstehenden unterschiedlichen Strahlrichtungen als zusätzliche Messinformation nutzen.
Dabei ist das Prinzip nicht grundsätzlich auf eine Wind-Lidar-Boje beschränkt. Entscheidend ist, dass sich die Orientierung des Lidars während der Messung verändert, diese Bewegung ausreichend genau bekannt ist und damit die tatsächliche Ausrichtung der einzelnen Laserstrahlen rekonstruiert werden kann.
Die Grundlage: deterministische Bewegungskorrektur
Für eine genaue Turbulenzmessung müssen wir zunächst wissen, wie sich das Lidar bei jeder einzelnen Messung bewegt hat. Genau dafür verwenden wir die am Fraunhofer IWES entwickelte deterministische Bewegungskorrektur.
Wie diese Bewegungskorrektur mit der N-Beam-Methode kombiniert werden kann, wurde in einer aktuellen Studie untersucht [1]. Dafür wurden die Messungen eines gepulsten Fünfstrahl-Lidars mit Bewegungsdaten einer inertialen Messeinheit (Inertial Measurement Unit, IMU) zusammengeführt. Die Bewegungskorrektur findet dabei bereits auf Ebene der einzelnen LOS statt. Für jede Messzeitpunkt wird zunächst rekonstruiert, in welche Richtung der Laserstrahl tatsächlich gezeigt hat. Die nominelle Strahlrichtung im lokalen Koordinatensystem des Lidars wird dafür anhand der gemessenen Plattformorientierung in ein festes globales Koordinatensystem transformiert. Gleichzeitig wird bestimmt, welcher Anteil der gemessenen Radialgeschwindigkeit durch die Bewegung des Lidars selbst entstanden ist. Dieser Bewegungseinfluss wird aus der LOS-Geschwindigkeit herausgerechnet [2].
Nach der deterministischen Bewegungskorrektur besitzen wir damit für jede einzelne Messung zwei entscheidende Informationen: die bewegungskorrigierte Radialgeschwindigkeit und den tatsächlichen Strahlvektor im globalen Koordinatensystem.
Die Korrektur berücksichtigt dabei die Bewegung in allen sechs Freiheitsgraden und auch Änderungen der effektiven Messhöhe, die beispielsweise durch Neigung oder Hebebewegung der Plattform entstehen können. Diese Informationen sind die Voraussetzung für die N-Beam-Methode.
Wie werden aus fünf Strahlen N Strahlen?
Ein klassisches gepulstes Wind-Lidar besitzt relativ zum Gerät fünf definierte Strahlrichtungen: vier geneigte und eine vertikale. Steht das Lidar fest und verändert seine Orientierung nicht, wiederholen sich diese Richtungen bei jedem Scan.
Auf einer bewegten Plattform wie der Fraunhofer IWES Wind-Lidar-Boje sieht das anders aus. Jede Änderung der Orientierung verändert auch den Strahlenvektor aus Sicht eines festen globalen Koordinatensystems. Ein nominell identischer Strahl besitzt dadurch bei aufeinanderfolgenden Messungen jeweils eine etwas andere räumliche Ausrichtung. Genau diese Information kennen wir nach der deterministischen Bewegungskorrektur. Betrachten wir nun nicht nur einen einzelnen Scan, sondern ein längeres Zeitintervall, entsteht eine große Anzahl unterschiedlicher Strahlorientierungen. Wie viele es sind, hängt unter anderem von der Scangeschwindigkeit, der Länge des betrachteten Intervalls und der Bewegung beziehungsweise Rotation des Systems ab. Aus den ursprünglich fünf nominellen Strahlrichtungen werden damit N effektive Strahlrichtungen.
Abbildung 1 verdeutlicht dieses Prinzip für das Floating-Lidar-System: Bei einem feststehenden Lidar konzentrieren sich die Messungen auf die vorgesehenen Strahlrichtungen (a). Durch die Plattformbewegung verteilen sich die tatsächlichen Strahlvektoren im globalen Koordinatensystem dagegen über eine Vielzahl unterschiedlicher Azimut- und Zenitwinkel (b,c).

Damit erhält die Bewegung eine Doppelrolle: Ihr direkter Einfluss auf die Radialgeschwindigkeit wird korrigiert, während die durch sie erzeugte geometrische Vielfalt gezielt erhalten und genutzt wird.
Wie lässt sich daraus Turbulenz bestimmen?
Bei einer klassischen Velocity-Azimuth-Display (VAD)-Auswertung beziehungsweise Doppler-Beam-Swinging-Auswertung (DBS) werden zunächst mehrere nacheinander gemessene Strahlen zu einem momentanen Windvektor zusammengesetzt. Aus den Fluktuationen dieser rekonstruierten Vektoren innerhalb eines Intervalls wird anschließend die Turbulenz beziehungsweise die TI bestimmt. Dabei gehen die zeitlichen und räumlichen Unterschiede zwischen den einzelnen Strahlmessungen bereits in die rekonstruierten Komponenten ein und können deren Fluktuationen verfälschen.
In Sathe et al. (2015) [2] wird eine spezielle Sechs-Strahl-Geometrie vorgeschlagen, bei der die Komponenten des Reynolds-Spannungstensors direkt aus den statistischen Eigenschaften der einzelnen (mindestens Sechs) LOS-Messungen bestimmt werden können. Das bedeutet, dass Turbulenz bestimmt werden kann, ohne zuvor eine Folge von momentaner Windvektoren aus zeitversetzten Messstrahlen rekonstruieren zu müssen. Die damit verbundene Kreuzkontamination kann auf diese Weise bei der Bestimmung der Varianzen vermieden werden.
Der Reynolds-Spannungstensor beschreibt die Turbulenz umfassender als die TI allein. Neben den Varianzen der drei Geschwindigkeitskomponenten enthält er auch deren Kovarianzen. Diese geben unter anderem Aufschluss über die Richtungsabhängigkeit der Turbulenz und den turbulenten Impulstransport. Solche Informationen sind beispielsweise für die Analyse von Nachläufen, die Modellierung der atmosphärischen Grenzschicht und die Bewertung von Anlagenlasten relevant.
Kommerzielle Fünfstrahl-Lidars liefern jedoch ohne Bewegung nicht genügend Strahlenrichtungen für diese Herangehensweise. Genau diese liefert bei unserer N-Beam-Methode die Bewegung des Lidars. Über das betrachtete Zeitintervall kennen wir für jeden der N Strahlen seine tatsächliche Orientierung im globalen Koordinatensystem und seine bewegungskorrigierte Radialgeschwindigkeit.
Aus den so bestimmten Varianzen können anschließend die für die Windenergie-Industrie relevanten TI-Werte berechnet werden. Der entscheidende Punkt ist also nicht einfach, dass sich das Lidar bewegt. Erst die Kombination aus deterministischer Bewegungskorrektur und der anschließenden Nutzung der korrigierten Strahlgeometrie macht die N-Beam-Methode möglich.
Wie gut funktioniert der N-Beam-Ansatz?
Getestet wurde die Methode mit der Fraunhofer IWES Wind-Lidar-Boje während einer Kalibrierungskampagne am Offshore-Forschungsmessmast FINO3 (Forschungsplattform in Nord- und Ostsee 3) in der deutschen Nordsee.
Die Boje befand sich rund 300 Meter südwestlich des Messmastes. Auf FINO3 standen unter anderem hochfrequente Messungen eines Ultraschall-Anemometers zur Verfügung, die als Referenz für die Turbulenzmessungen genutzt wurden. Für den Vergleich wurde derselbe deterministisch bewegungskorrigierte Datensatz auf zwei Arten ausgewertet: mit der neuen N-Beam-Methode und mit der klassischen DBS bzw. VAD-Methode. Dadurch lassen sich die Unterschiede auf die jeweilige Auswertungsmethode zurückführen, während die zugrunde liegende Bewegungskorrektur für beide Ansätze gleichbleibt.
Besonders deutlich zeigen sich die Unterschiede bei den Varianzen der Windgeschwindigkeitskomponenten. Für die Varianz in Hauptwindrichtung erreicht die N-Beam-Methode eine sehr gute Übereinstimmung mit dem Ultraschall-Anemometer. Die klassische VAD-Auswertung überschätzt diese Varianz dagegen deutlich. Bei der Querwindkomponente reduziert die N-Beam-Methode die Abweichung ebenfalls, auch wenn die Übereinstimmung hier geringer ist.
Besonders auffällig ist die vertikale Geschwindigkeitsvarianz: Sie wird von der klassischen VAD-Methode deutlich unterschätzt, während die N-Beam-Auswertung sehr gut mit der Sonic-Referenz übereinstimmt.

Welchen Einfluss hat die Methode für die Turbulenzintensität?
Da die TI unmittelbar aus den Geschwindigkeitsvarianzen abgeleitet wird, zeigen sich die Verbesserungen auch hier. Bei den TI-Werten in Hauptwindrichtung ergibt sich mit der N-Beam-Methode nur eine leichte mittlere Unterschätzung. Die klassische VAD-Methode überschätzt sie dagegen deutlich – in der untersuchten Messkampagne um etwa 21 Prozent.
Auch für die horizontalen TI-Werte liegt die N-Beam-Auswertung näher an der Referenz. Die Regression durch den Ursprung erreicht hier eine Steigung von 0,974 und damit einen Wert nahe der idealen 1:1-Beziehung. Bei der klassischen VAD-Auswertung beträgt die entsprechende Steigung 1,226 und zeigt damit eine signifikante Überschätzung.
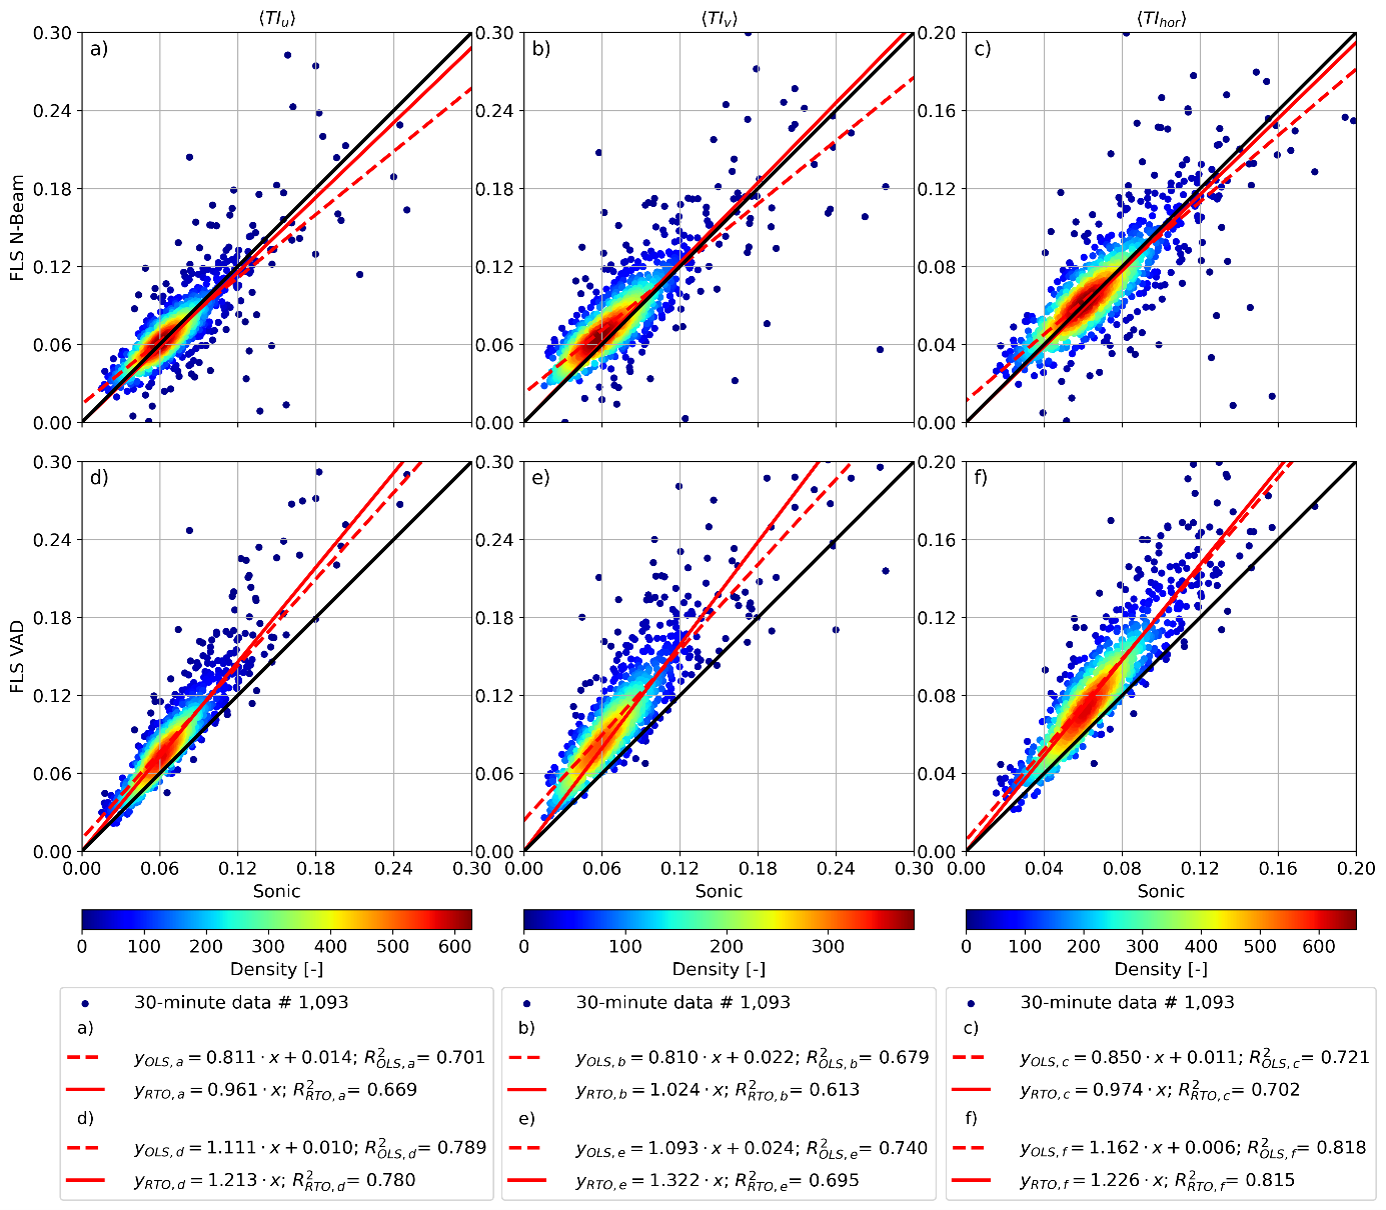
Damit zeigt sich der zentrale Vorteil des Ansatzes: Die N-Beam-Methode reduziert gerade jene Verzerrungen der Geschwindigkeitsvarianzen, die bei der klassischen Rekonstruktion aus zeitlich versetzten Strahlen entstehen.
Gibt es weiterhin Grenzen?
Nicht jede Turbulenzgröße lässt sich mit einem sequenziell scannenden Lidar gleichermaßen gut erfassen. Insbesondere Kovarianzen zwischen verschiedenen Windkomponenten bleiben schwierig. Für ihre zuverlässige Bestimmung müssten die beteiligten Geschwindigkeitskomponenten möglichst gleichzeitig gemessen werden. Diese fehlende Gleichzeitigkeit kann auch die N-Beam-Methode nicht aufheben.
Für unsere Anwendung liegt der Fokus deshalb vor allem auf den Geschwindigkeitsvarianzen und den daraus abgeleiteten Turbulenzintensitäten.
Am Fraunhofer IWES wenden wir dieses Prinzip auf FLS an, deren Bewegung durch Seegang und Plattformdynamik ohnehin vorhanden ist. Grundsätzlich ist der Ansatz aber allgemeiner: Entscheidend ist eine zeitlich veränderliche Lidar-Orientierung, deren Bewegung ausreichend genau erfasst und korrigiert werden kann.
Wie geht es weiter?
Die Qualität der N-Beam-Methode hängt unmittelbar davon ab, wie genau die Bewegung des Lidars bestimmt werden kann und wie viele ausreichend unterschiedliche Strahlorientierungen innerhalb des betrachteten Zeitintervalls entstehen. Ist die Bewegung zu gering oder können die Strahlvektoren nicht zuverlässig rekonstruiert werden, steht nicht genügend geometrische Information für die Methode zur Verfügung.
Weitere Untersuchungen sollen deshalb unter anderem zeigen, wie sich unterschiedliche Bewegungsbedingungen, atmosphärische Stabilität und Messkonfigurationen auf die Genauigkeit der Varianz- und Turbulenzintensitätsbestimmung auswirken.
Ein nächster Schritt ist der Vergleich mit einem fest installierten Sechs-Strahl-Lidar. Damit lässt sich gezielter untersuchen, welchen Einfluss die durch Bewegung erzeugte N-Beam-Geometrie auf die Ergebnisse hat. Darüber hinaus könnten aus der Vielzahl vorhandener Strahlrichtungen zukünftig gezielt bestimmte virtuelle Geometrien ausgewählt und für unterschiedliche Messaufgaben optimiert werden.
Aus einer Herausforderung für bewegte Lidar-Systeme entsteht damit eine zusätzliche Messmöglichkeit: Bewegung wird präzise korrigiert und die dabei entstehende Scan Geometrie für zusätzliche Messinformationen genutzt.
Quellen
[1] Watson, W. & Gottschall, J. (2026): Full Reynolds Stress Tensor Recovery from a Floating Five-Beam Pulsed Lidar. Journal of Physics: Conference Series 3224, 022002. DOI 10.1088/1742-6596/3224/2/022002; https://iopscience.iop.org/article/10.1088/1742-6596/3224/2/022002
[2] Watson, W., Wolken-Möhlmann, G. & Gottschall, J. (2025): Evaluating the impact of motion compensation on turbulence intensity measurements from continuous-wave and pulsed floating lidars. Wind Energy Science, 10, 2791–2820. DOI 10.5194/wes-10-2791-2025; https://wes.copernicus.org/articles/10/2791/2025/wes-10-2791-2025.html
[3] Sathe, A., Mann, J., Vasiljević, N. & Lea, G. (2015): A six-beam method to measure turbulence statistics using ground-based wind lidars. Atmospheric Measurement Techniques, 8, 729–740. DOI 10.5194/amt-8-729-2015; https://amt.copernicus.org/articles/8/729/2015/
Das könnte Sie auch interessieren:
Fraunhofer IWES Wind-Lidar-Boje erzielt die Stage-3 Validierung
Lidar-Bojen: Präzise Windmessungen in der Deutschen Bucht